Todos los bloques de función de Automation Builder «Motion Libraries» tienen las siguientes restricciones:
-
MC_Aborting (por defecto) - Esto NO significa que el eje se detiene cuando se inicia otro movimiento mientras un movimiento en curso sigue activo. Significa, en cambio, que el nuevo movimiento tomará el control inmediatamente y cambiará la velocidad a su propia velocidad utilizando su propia aceleración o deceleración.
-
MC_Buffered podría alcanzarse utilizando el estado del eje StandStill como señal de habilitación para la Ejecución del siguiente bloque.
-
-
BufferedMode: La realización sólo admite el modo MC_Aborting.
-
Ejemplo
Modo MC_Aborting
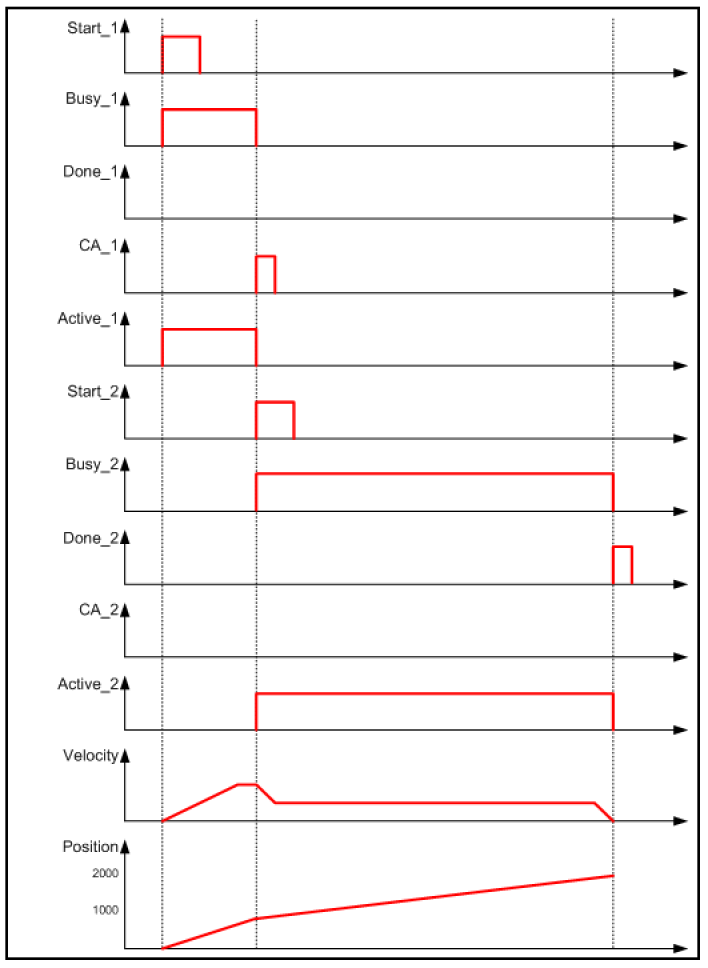
El diagrama muestra el comportamiento con «BufferMode MC_Aborting», que es el único disponible «BufferMode». Cuando se active el segundo bloque, tomará el control y seguirá a su propia velocidad. La velocidad se modifica utilizando el valor de aceleración del segundo bloque de funciones. El movimiento no se detendrá entre medias. El primer bloque de funciones muestra «CommandAborted» cuando se activa el segundo bloque de funciones.
MC_Buffered
Un comportamiento según «BufferMode MC_Buffered» podría alcanzarse utilizando la salida «Done» del primer bloque de función para permitir la ejecución del segundo bloque de función.
Ejemplo de programa
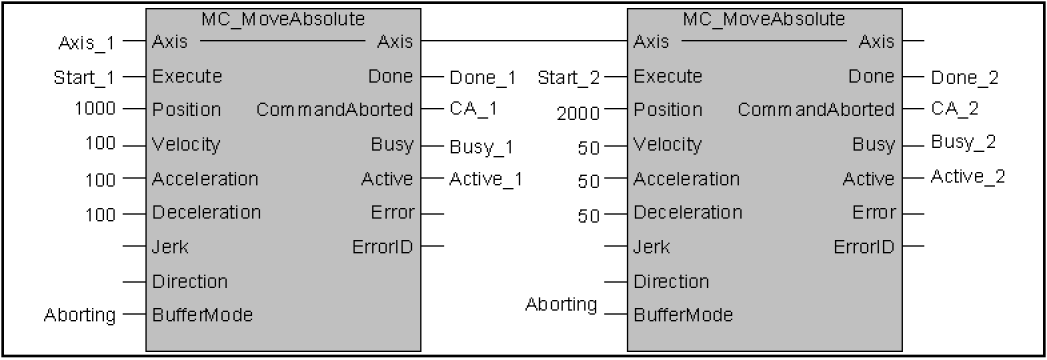
Diagrama de tiempos